


Все ниже, и ниже, и ниже
Аппарат с искусственным интеллектом достиг нечеловеческой глубины
Многие передовые страны создают линейку автоматизированных устройств для освоения океанов. Важная роль принадлежит автономным беспилотным аппаратам с элементами искусственного интеллекта. Самый молодой российский аппарат такого типа — «Витязь-Д» — в мае совершил погружение на дно Марианской впадины.
Начало формированию рынка морской робототехники было положено в 1950-е годы. Первоначально предназначавшиеся для изучения водной среды и поиска затонувших объектов морские роботизированные комплексы в дальнейшем стали эффективным средством выполнения широкого спектра задач, как в интересах военно-морских сил, так и в научных и технологических целях.
«Рубин»
В последние годы заметно выросла активность Центрального конструкторского бюро «Рубин» по созданию морской робототехники. В 2018 году начато изготовление автономного необитаемого подводного аппарата (АНПА) «Гармония-Гид». Продолжались испытания автономного необитаемого аппарата «Клавесин-2Р-ПМ», подтвердившие правильность решений, заложенных в комплекс. Завершена разработка по заказу ООО «Газпром нефть шельф» документации по техническому обслуживанию крана, входящего в комплекс устройств отгрузки нефти на морской ледостойкой платформе «Приразломная». Завершаются работы по проекту «Айсберг»: разработано техническое предложение натурного прототипа роботизированного бурового модуля, который позволит отработать технологию непрерывного бурения на скважине с длиной по стволу до 300 м.
«Витязь»
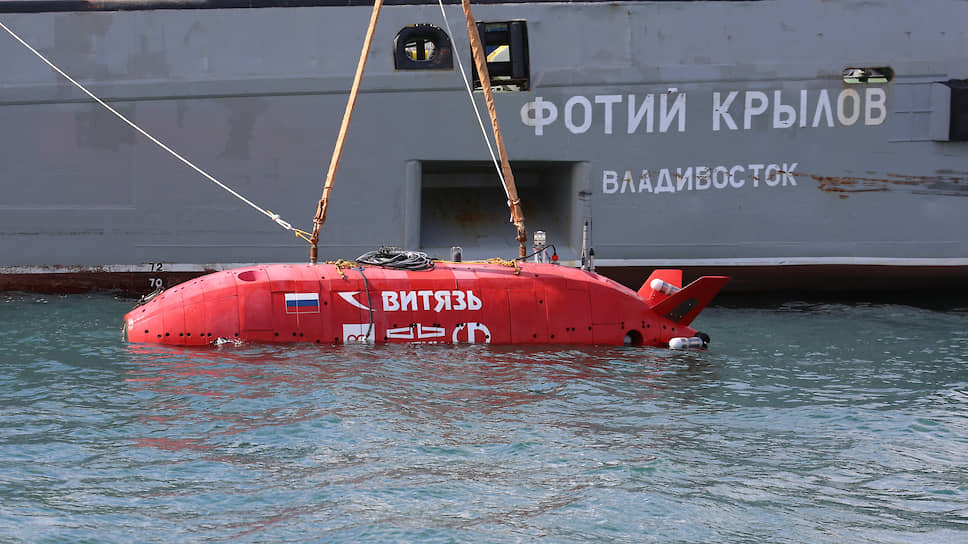
Важным событием стало изготовление автономного необитаемого подводного аппарата из состава комплекса «Витязь-Д». Работы начаты в 2015 году (при этом имелся существенный задел у специалистов от Владивостока до Санкт-Петербурга с 1990-х). В 2016 году были подписаны итоговые документы о выполнении аванпроекта. Заказчиком выступил Фонд перспективных исследований (Москва). Основная проектная документация была подготовлена в 2017 году. В сентябре 2017 года состоялось открытие Лаборатории морских роботизированных комплексов ЦКБ «Рубин», созданной для создания демонстратора комплекса «Витязь-Д». Церемония закладки автономного необитаемого подводного аппарата из состава комплекса «Витязь-Д» прошла 18 ноября 2018 года на сборочном стапеле опытно-экспериментального производства АО «Рубин». Сборка закончена в апреле 2019 года. В этом же году аппарат «Витязь-Д» был доставлен на Тихоокеанский флот. В акватории Японского моря с борта спасательного буксира «Фотий Крылов» было выполнено несколько глубоководных погружений для подтверждения заявленных технических характеристик.
Марианская впадина
8 мая 2020 года в 22 часа 34 минуты по московскому времени «Витязь-Д» совершил погружение на дно Марианской впадины. Датчики зафиксировали глубину 10 028 м. Аппарат провел картографирование, фото- и видеосъемку морского дна, изучил параметры морской среды. Продолжительность миссии без учета погружения и всплытия составила более трех часов.
Марианская впадина — самая низкая и глубокая точка нашей планеты. В этом месте геологическое строение океанической земной коры очень сложное. Она сформировалась около 180 млн лет назад в процессе движения литосферных плит. Краевая часть Тихоокеанской плиты в течение миллионов лет «подползает» под Филиппинскую, как более старая и «тяжелая». Желоб тянется вдоль Марианских островов на 1,5 тыс. км. Он имеет V-образный профиль: крутые (7–9°) склоны, плоское дно шириной 1–5 км, которое разделено порогами на несколько замкнутых депрессий. У дна давление воды достигает 108,6 МПа, или 1 тыс. атмосфер.
Комплекс сверхглубоководного погружения способен работать на предельных глубинах Мирового океана. Оборудование позволяет аппарату производить обзорно-поисковую и батиметрическую съемку района, забор проб, гидролокационную съемку рельефа дна, измерять гидрофизические параметры. Благодаря использованию элементов искусственного интеллекта аппарат может самостоятельно обходить препятствия, находить выход из ограниченного пространства и решать другие интеллектуальные задачи.
В 2016 году Центральным конструкторским бюро «Рубин» был построен предшественник «Витязя» — автономный необитаемый подводный аппарат «Клавесин-2Р-ПМ». Проект выполнен по госконтракту, заключенному с Министерством обороны еще в 2009 году. Длина аппарата 6,5 м, диаметр корпуса 1 м, масса 3,7 т. Прочность корпуса позволяет совершать погружения на глубину до 6 км. Аппарат оснащается четырьмя электродвигателями, расположенными на колонках кормовой части корпуса. Каждый из них вращает свой гребной винт. Имеющиеся силовые агрегаты позволяют развивать скорость до 1,5 м/с (2,9 узла). Аккумуляторные батареи дают дальность хода до 300 км. Они вошли в состав комплекса оборудования специальных атомных подводных лодок проекта 09852 БС-139 «Белгород» и проекта 09787 БС-64 «Подмосковье».
Страховая стоимость одного АНПА «Клавесин-2Р-ПМ» определена в 300 млн руб.
Иностранным аналогом российского аппарата «Витязь-Д» является крупнотоннажный АНПА Echo Voyager производства Boeing (США), который способен автономно двигаться под водой на протяжении нескольких месяцев. Длина аппарата 15,5 м, предельная глубина погружения 3353 м. Аппарат имеет перезаряжаемую энергетическую систему, подробности о которой не уточняются.
В англоязычной литературе АНПА принято называть underwater drone или же AUV (Autonomous Underwater Vehicle).
Как устроен «Витязь-Д»
Генеральный директор ЦКБ «Рубин» Игорь Вильнит заявил, что в ходе работы над проектом был реализован полный цикл создания современной наукоемкой техники от проектирования до проведения глубоководных испытаний. Комплекс «Витязь-Д» имеет двойное назначение. В гражданском аспекте он предназначен для проведения исследований на предельных глубинах, отработки технологий создания экстремальной робототехники, создания технических средств для разведки и последующей добычи конкреций полезных ископаемых.
При разработке комплекса использовался накопленный в аналогичных проектах опыт, что позволило всего за три года определить облик нового аппарата и донной станции, создать архитектурно-компоновочную схему, проработать размещение радиоэлектронного оснащения, гидроакустических средств, аккумуляторных батарей и движительно-рулевого комплекса.
Литера «Д» в названии комплекса указывает на его функцию демонстратора.
Комплекс включает три главных устройства:
1) сам глубоководный спускаемый аппарат,
2) донная станция связи и навигации,
3) корабельное оборудование.
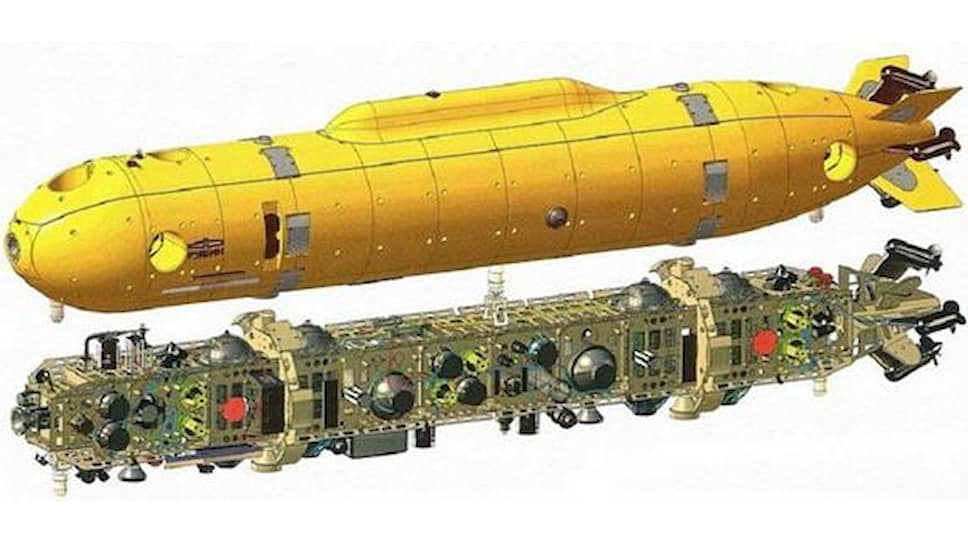
Важно подчеркнуть, что глубоководный спускаемый аппарат и донная станция представляют собой проницаемые конструкции, обладающие нулевой плавучестью. Оба эти устройства изготовлены из титановых сплавов.
Внешняя оболочка глубоководных устройств образуется блоками плавучести, которые установлены на несущую конструкцию. Использован высокопрочный легковесный сферопластик марки СП-М5 по ТУ 22.21.42-002-48003048-2018. Как рассказал эксклюзивно для «Ъ-Науки» заместитель генерального директора ООО «Прометей-Энергия» (Санкт-Петербург) Игорь Попов, этот материал был разработан и поставлен на производство специально для проекта «Витязь-Д». «Сферопластик марки СП-М5 представляет собой высокопрочный легковесный литой материал горячего отверждения с закрытоячеистой структурой, работоспособный в пресной и морской воде с примесями нефтепродуктов. Плотность сферопластика составляет 680–720 кг на кубический метр, а гидростатическая прочность не менее 140 МПа (1381,6 атмосфер)»,— пояснил Попов.
Глубоководные ТТХ
Подводный аппарат «Витязь-Д» имеет массу порядка 2 тонн и габариты 4 х 1 м. Он включает движительный комплекс, носовой заглубитель для отбора грунта, блоки плавучести, литий-ионную аккумуляторную батарею, уравнительный баланс, датчики глубины, эхолоты (носовые и кормовые) и видеокамеры, необходимые приборы, модуль связи, аварийный балласт, блок управления. Мощность энергоустановки мы можем оценить в 100 кВт.
Кабельная сеть реализована на основе масло-наполненных трубок с системой компенсации давления. Она предназначена для обеспечения герметичности соединений электрических цепей между прочными контейнерами (узлами) аппаратов за счет избыточного давления рабочей жидкости.
ООО «Инновационные подводные технологии» создано в 2015 году. Основной совладелец — Александр Финкельштейн, выходец из АО «Концерн “Морское подводное оружие — Гидроприбор”».
Наиболее сложным в техническом плане является движительно-рулевой комплекс. Его создали в ООО «Инновационные подводные технологии» (Санкт-Петербург). Главный конструктор и совладелец этого предприятия Александр Финкельштейн не уклонялся от контакта с «Ъ-Наукой», однако отказался сообщить подробности. Ясно, что эффективность использования автономных подводных аппаратов определяется длительностью выполнения миссии в условиях экономии энергозатрат на движение. Точная настройка нулевой остаточной плавучести аппарата не представляется возможной ввиду ее зависимости от водоизмещающего объема, а также от плотности воды, которая определяется температурой, соленостью и глубиной погружения. По-видимому, компенсация остаточной плавучести на ходу обеспечивается движением аппарата с ненулевым углом атаки, что приводит к увеличению его гидродинамического сопротивления и энергопотребления маршевых движителей. В режиме позиционирования плавучесть компенсируется работой вертикальных подруливающих движителей.
В идеологии российских подводных аппаратов решающую роль сыграл академик Михаил Дмитриевич Агеев (1931–2005) — выдающийся инженер, директор-создатель Института проблем морских технологий ДВО РАН. Он руководитель работ по созданию автономных необитаемых подводных аппаратов (АНПА) для исследования и освоения океана. Под его руководством создана в 1970–2000-х годах линейка АНПА, в частности «Скат», «Скат-Гео», ОКРО-6000, МТ-88, МТ-98, ММТ-3000, «Клавесин». Аппараты СR-1 и CR-2 — совместный российско-китайский проект — инициировали и определили развитие АНПА в Китае.
Борьба с сетями, акулами и вероятным противником
Борьба с орудиями лова рыбы является проблемой для подводных роботов. Не вызывает сомнения, что встреча АНПА с рыбацкими сетями, тралами, ловушками не сулит для него ничего хорошего. В этой связи АНПА должен быть оснащен бортовым гидроакустическим комплексом, который в совокупности с алгоритмами обработки сигнала должен «видеть» орудия лова рыбы на дистанции порядка 300 м, а также средствами борьбы с рыболовными сетями (сетепрорезателем и др.).
Наверняка «Витязь-Д» имеет систему отпугивание рыб и морских животных. Зарегистрированы факты неоднократных нападений гигантских кальмаров на суда различных размеров. Одно из последних нападений произошло в январе 2003 года. Французские яхтсмены на яхте «Жером», проходя у острова Мадейра, обнаружили, что восьмиметровый кальмар обхватил корпус их лодки, пытаясь утащить его под воду. Американские исследователи из океанографического института Woods Hole Oceanographic Institution изучали поведение акул в естественных условиях, используя АНПА «Ремус», засняв при этом на видео, как большие белые акулы под водой напали на аппарат. Ученые зафиксировали схему атаки: нападающие акулы укрывались под АНПА, а затем стремительно выплывали из засады и пытались перекусить предполагаемую добычу посреди корпуса.
Классификация роботов для акванавтики
Читать далееНам в «Ъ-Науке» не удалось выяснить, насколько «Витязь-Д» подготовлен к опасным природным явлениям, как то: неизученные подводные течения, водовороты и подводные вулканы. Длительное время считалось, что глубинные океанские воды почти неподвижны. Но в XX веке на большой глубине были обнаружены как медленно-, так и быстротекущие водные потоки. Движутся они не хаотично, а в определенном русле, поэтому их иногда называют реками океанов. Течения — основная причина возникновения опасных для АНПА водоворотов.
В области защиты информации АНПА «Витязь-Д» должен иметь соответствующие средства (механические, программные), а также устройства уничтожения информации.
Противодействие средствам радиоэлектронной борьбы и исключение перехвата управления является насущной необходимостью всех дронов и роботов. Насколько известно, в системе «Витязь-Д» повышенное внимание уделяется проблеме исключения несанкционированного воздействия на него. Поэтому для надежной связи с АНПА важна структура протокола обмена. Передаваемые сообщения необходимо кодировать, по этой причине в системе предусмотрен шифратор. Для конвертации предварительно закрытых шифратором цифровых данных в формат, используемый при передаче, и, наоборот, для ввода принятых сообщений имеется устройство сопряжения (модем).
Наверняка решена задача маскировки на основе метода роя частиц.
Из пресс-релизов ничего не известно о системе управления аппаратом. Однако можно полагать, что в ее основе лежит децентрализованная мультиагентная структура, в которой каждый функциональный модуль АНПА является самостоятельным интеллектуальным агентом. Целенаправленный характер взаимодействию агентов придает диспетчер, который организует выполнение сценария миссии АНПА. Сценарий миссии определяет маршрут движения АНПА, места и способы проведения измерений, а также позиционирований для уточнения координат. Для выполнения своих функций диспетчер, в свою очередь, имеет сложную мультиагентную структуру, включающую несколько уровней иерархии. Очевидно, имеются элементы или даже блоки искусственного интеллекта.
Что еще в составе комплекса
Донная станция дополняет АНПА «Витязь-Д» и имеет якорь, аккумуляторную батарею, светильник, видеокамеру, датчик глубины, систему управления и другие устройства.
Корабельное оборудование включает буксируемую погружную антенну, пульт управления, платформу с кильблоками и контейнер транспортировки комплекса.
Морская робототехника
Читать далееВажные детали и подробности раскрыл руководитель проектной группы Фонда перспективных исследований Виктор Литвиненко. Во-первых, имеется возможность максимального погружения на 12 тыс. м. Во-вторых, планируется исследовать территорию вокруг места спуска аппарата в радиусе 150 км. В-третьих, ставятся задачи на картографирование дна, поиск и классификацию объектов, сбор гидрологических данных, их фото- и видеопривязку, отбор проб. При этом донная станция является приемником-ретранслятором того, что будет видеть и передавать маневрирующий аппарат, снабженный для этого фото- и видеокамерами, а также специальной системой наружного освещения.
Зачем изучать Марианскую впадину
Геологическое задание на исследования морского дна в месте погружения аппарата было разработано в Геологическом институте Российской академии наук (ГИН РАН). О проблемах изучения Марианской впадины рассказал директор института академик Кирилл Дегтярев специально для «Ъ-Науки». «Марианская впадина расположена в зоне, где фронт надвинутой плиты и вертикальные сколовые деформации пододвигающейся плиты имеют различные азимуты. Это указывает на нетривиальный характер кинематики взаимодействующих плит, имеющих разные векторы движения. Изучение тонкой структуры этих деформаций имеет фундаментальное значение для анализа активных геодинамических процессов, формирующих геологические риски для прибрежных стран, инженерных сооружений и навигации».
Исходя из этого и учитывая возможности бортового оборудования АНПА, в ГИН РАН ведущим специалистом по отбору геологических проб с подводных аппаратов Сергеем Сколотневым были поставлены следующие геологические задачи:
1) изучение генетической природы форм микро- и мезоморфологии поверхности дна;
2) выявление следов прошедших и признаков будущих землетрясений;
3) изучение гидротермальной активности в местах выходов газа, выявление бактериальных матов, гидротермальных образований;
4) изучение эрозионных и аккумулятивных склоновых процессов;
5) изучение особенностей седиментации на внутреннем (островном) склоне глубоководного желоба;
6) изучение характера Fe-Mn-Co рудообразования на различных морфоструктурах желоба.
Иностранных участников в проект не приглашали. По этому проекту работали ЦНИИ робототехники и технической кибернетики, Институт проблем морских технологий Дальневосточного отделения РАН и другие российские организации.
«ТТХ аппарата находятся на современном уровне»
Герой России, заведующий Лабораторией научной эксплуатации глубинных обитаемых аппаратов Института океанологии им. П. П. Ширшова РАН доктор технических наук Анатолий Сагалевич поделился профессиональным мнением с «Ъ-Наукой»: «На мой взгляд, ТТХ аппарата "Витязь-Д" находятся на современном уровне телеуправляемых аппаратов, создаваемых за рубежом. Полагаю, что аппарат может решать широкий круг научных и прикладных задач, для чего необходимо дополнительное навесное оборудование: гидроакустические средства, наборы измерительных датчиков, манипуляторы и другие средства пробоотбора».
Главный инженер ООО «Центр морских исследований МГУ им. М. В. Ломоносова» Сергей Назаренко поделился с нами надеждой на то, что «технологии производства таких комплексов будут открытыми, чтобы инновационные компании могли пользоваться отработанными технологиями для тиражирования на малых подводных аппаратах»: «Наверное, многие, кто сталкивается с подводным приборостроением в России, хотел бы больше поставщиков и больший ассортимент комплектующих, специально созданных для работы под водой».
Многоцелевые АНПА типа «Витязь» способны как выполнять задачи обследования больших площадей на крейсерской скорости, так и решать вопросы локального позиционирования особых объектов. Да, они требуют сложных методов и алгоритмов системы управления движением и декомпозиции управляющего воздействия в нелинейных нестационарных условиях океанической среды. Но это того стоит.
Генеральный директор АО «Центральное конструкторское бюро морской техники “Рубин”» Игорь Вильнит
Проект «Витязь» — это в первую очередь возможность проявить все накопленные знания и опыт по созданию роботизированных комплексов и проектированию уникальной техники, не имеющей аналогов в мире, реализовать новые подходы к работе с использованием систем 3D-моделирования и автоматизированного проектирования.
В ходе работы над проектом был реализован полный цикл создания современной наукоемкой техники от проектирования до проведения глубоководных испытаний в удаленных районах Тихого океана. Решение этих задач в короткий срок, который был задан Фондом перспективных исследований, является уникальным опытом для молодых инженеров и конструкторов. Мы благодарим фонд за возможность приобрести этот неоценимый опыт и планируем продолжить наше взаимовыгодное сотрудничество.
Заместитель командующего Тихоокеанским флотом по вооружению контр-адмирал Игорь Королев, комментируя результаты глубоководного погружения, отметил особую важность создания робототехнических комплексов, разрабатываемых по проектам Фонда перспективных исследований для решения задач как Тихоокеанского флота, обладающего наибольшей зоной ответственности среди флотов Российской Федерации, так и для всего ВМФ. По его словам, создание технических средств в рамках проекта «Витязь-Д» позволит решать задачи в интересах Министерства обороны Российской Федерации во всех без исключения районах океана и сформировать базовую платформу для создания перспективных технических средств освоения Мирового океана.
Читать далееГенеральный директор Фонда перспективных исследований Андрей Григорьев
Это первый из экспериментов, запланированных в рамках проекта «Витязь». Он осуществлен совместными усилиями российских судостроителей и научных коллективов РАН при поддержке Тихоокеанского флота. Успех эксперимента подтвердил верность выбранных разработчиками конструкторских решений, а также продемонстрировал эффективное сотрудничество в рамках широкой кооперации участников проекта. Мы благодарим все организации отечественной промышленности, участвующие в проекте, за огромную проделанную работу. Проект «Витязь» — это дальнейшее развитие отечественных достижений в области создания глубоководных морских автономных комплексов.
Журнал "Коммерсантъ Наука" №15
от 29.06.2020, стр. 21